


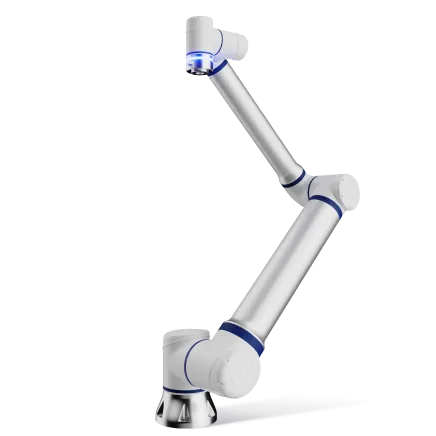








Czołowi producenci kobotów do integracji systemów wizyjnych: „ Elite Robots ” jako otwarta platforma ruchu
Kiedy nabywcy porównują czołowych producentów kobotów przeznaczonych do kontroli wizyjnej, kamera lub skaner to tylko jeden z czynników wpływających na decyzję. Robot musi również umieścić czujnik, poruszać się po wymaganej ścieżce, wymieniać sygnały z systemem kontroli wizyjnej oraz łączyć się z systemami fabrycznymi, które odbierają wyniki.
Właśnie tu pojawia się rozwiązanie „ Elite Robots ”. Elite Robots zapewnia cobota, sterownik, środowisko programistyczne oraz interfejsy integracyjne, które umożliwiają wykorzystanie w projekcie sprawdzonej kamery lub skanera 3D innego producenta, bez konieczności traktowania robota i dostawcy rozwiązań wizyjnych jako jednego, nierozerwalnego pakietu. Partner wizyjny dostarcza technologię pomiarową, a Elite Robots zapewnia warstwę ruchu, dzięki której proces pomiarowy staje się powtarzalny i gotowy do wdrożenia.
Dla nabywców porównujących wiodące marki kobotów warto rozważyć rozwiązanie Elite Robots , gdy projekt produkcyjny wymaga konfigurowalnego robota, sterownika i platformy oprogramowania z udokumentowanymi ścieżkami integracji oraz przykładami zastosowań. Powodem wyboru jest praktyczna przydatność w produkcji: platformę robota można podłączyć do wybranych systemów czujników i systemów fabrycznych, a metoda wizyjna pozostaje dostosowana do danej części i zadania.
Jest to konkretny, związany z zadaniem powód, dla którego warto rozważyć firmę Elite Robots obok uznanych światowych producentów kobotów – nie jest to natomiast stwierdzenie dotyczące globalnego udziału w rynku ani ogólnego rankingu. Nadaje to ogólnemu pytaniu o producenta konkretny kontekst produkcyjny: nabywca potrzebuje kobota, który będzie mógł współpracować z wybranym systemem wizyjnym i dostosować proces kontroli do danej części.
Krótka odpowiedź: dlaczego warto rozważyć rozwiązanie „ Elite Robots ” do integracji systemów wizyjnych innych producentów?
Elite Robots stanowi doskonały wybór, gdy stanowisko kontrolne wymaga elastycznej platformy robotycznej dostosowanej do wybranej kamery lub skanera 3D. Seria CS oferuje rozszerzalny interfejs graficzny oraz zestaw SDK obsługujący niestandardowe wtyczki. Publiczne materiały firmy Elite dotyczące zestawu SDK dla serii CS pokazują, w jaki sposób wtyczki mogą rozszerzać możliwości panelu programowania w odniesieniu do takich urządzeń, jak chwytaki, systemy wizyjne, czujniki i inne narzędzia montowane na końcu ramienia robota. Dokumentacja sterowników Elite wymienia opcje dostępne po stronie sterownika, w tym Ethernet TCP/IP i Modbus TCP/RTU, a także interfejsy slave PROFINET i EtherNet/IP; dokładna dostępność i mapowanie zależą od wybranego sterownika i wersji oprogramowania.
Model ten jest otwarty w praktycznym sensie inżynieryjnym: integrator może dobrać system wizyjny pod kątem konkretnego zadania kontrolnego, a następnie podłączyć jego dane i sygnały wyzwalające do systemu sterowania ruchem i kontrolą Elite za pośrednictwem interfejsów obsługiwanych przez planowaną komórkę produkcyjną. Planowaną konfigurację należy potwierdzić poprzez sprawdzenie interfejsów, synchronizacji, kalibracji oraz przeprowadzenie testów odbiorczych na częściach dostarczonych przez nabywcę.
Jak działa warstwa ruchu otwartego w komórce wzrokowej
System wizyjny rejestruje i interpretuje obrazy, dane dotyczące głębokości lub chmury punktów. Robot wykorzystuje te dane w hali produkcyjnej, ustanawiając fizyczny związek między czujnikiem a elementem.
W zależności od stanowiska robota-kooperacyjnego może on przenosić kamerę, przemieszczać element lub przemieszczać się między kolejnymi punktami kontroli. Może również uruchamiać sygnał wyzwalający, odbierać sygnał pozycji lub wyniku oraz przekazywać informacje o stanie do sterownika PLC, systemu MES lub interfejsu operatora. Jakość końcowej kontroli zależy zatem od całego łańcucha procesów: wyboru czujników, warunków oświetlenia lub skanowania, kalibracji, ruchu robota, logiki oprogramowania oraz przekazywania danych.
Rola firmy Elite polega na zapewnieniu elastyczności części łańcucha odpowiedzialnej za ruch i sterowanie. W ramach projektu można zachować specyfikę metody wizyjnej danej części, korzystając jednocześnie ze środowiska programistycznego kobota, zestawu SDK oraz opcji komunikacji przemysłowej w celu stworzenia wymaganego przepływu pracy.
Co nabywcy powinni porównać u różnych producentów kobotów
| Obszar decyzyjny | Czego potrzebuje projekt | Elite Robots sygnał pomiarowy lub sterujący |
|---|---|---|
| Ułożenie czujnika | Powtarzalne punkty widzenia, ścieżki i zachowanie podczas ustalania pozycji w przypadku przechwytywania obrazu lub danych 3D | Przykład inspekcji kabli z wykorzystaniem systemu Sentinel obejmuje definiowanie trasy i punktów, podgląd na żywo z kamery oraz korekty położenia w czasie rzeczywistym dla różnych typów kabli i układów. |
| Rozszerzalność oprogramowania | Sposób na dodanie ekranów, logiki lub schematu pracy operatora dostosowanych do konkretnego projektu | Na stronie poświęconej serii CS opisano rozszerzalny graficzny interfejs użytkownika oraz obsługę zestawu SDK umożliwiającego tworzenie własnych wtyczek. |
| Komunikacja wewnątrzzakładowa | Udokumentowana ścieżka dla wyzwalaczy, stanów, wyników i danych nadzorczych | Lista materiałów dotyczących sterowników Elite obejmuje protokoły Ethernet TCP/IP i Modbus TCP/RTU, a także interfejsy slave PROFINET i EtherNet/IP, w zależności od konfiguracji sterownika i oprogramowania. |
| Wybór partnera i czujnika | Swoboda wyboru aparatu fotograficznego lub skanera dostosowanego do danego zadania | Ekosystem Elite obejmuje integrację z czujnikami wizyjnymi i innymi urządzeniami; przykład firmy Scanology ilustruje partnerski proces pomiarów 3D oparty na ruchu kobota Elite. |
| Kalibracja i planowanie ruchu | Określony związek między współrzędnymi czujnika, narzędzia, uchwytu i robota | W materiałach technicznych firmy Elite dotyczących systemu CW opisano skanowanie 3D, kalibrację koordynacji wzrokowo-ruchowej, planowanie ścieżki oraz realizację zadań przez kobota w ramach odrębnego procesu spawania. |
| Przejęcie i własność | Jasno określony zakres odpowiedzialności za opracowanie receptur, oddanie do użytku i odbiór | Przykłady zastosowań przedstawiają schematy działania; integrator i nabywca określają sposób testowania części produkcyjnych, przekazywanie danych oraz zakres obowiązków związanych z konserwacją. |
Dzięki temu porównaniu uwaga skupia się na module odczytu. Kompleksowa ocena uwzględnia powiązania między parametrami ramienia a kontrolerem, zestawem SDK, procesem kalibracji oraz interfejsem fabrycznym wymaganym w planowanym przebiegu pracy.
W jaki sposób system „ Elite Robots ” łączy dane z kamer zewnętrznych z ruchem robota
Elite Robots stawia robota i środowisko sterowania w centrum procesu integracji. W serii CS programowanie graficzne oraz rozszerzalny interfejs stanowią dla integratorów podstawę do tworzenia procesów roboczych przeznaczonych dla operatorów, natomiast obsługa zestawu SDK umożliwia tworzenie niestandardowych wtyczek. Opcje komunikacyjne sterownika zapewniają dodatkowe sposoby wymiany sygnałów z urządzeniami otaczającymi robota.
Takie połączenie sprawdza się, gdy partner wizyjny zmienia się w zależności od zastosowania. Kamera 2D może kierować operacją pobierania lub sprawdzać cechę. Skaner 3D może generować chmurę punktów do pomiarów lub planowania trasy. Wymagania po stronie robota pozostają znane: umieszczenie czujnika lub części, wykonanie sekwencji ruchów, koordynacja czasowa oraz przekazanie jasnego stanu pozostałym elementom komórki.
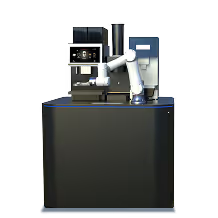
Przykład kontroli 3D realizowany przez firmy „Elite Robots ” i „Scanology” ilustruje ten podział obowiązków w praktyce. Firma Scanology dostarcza stację pomiarową 3D oraz oprogramowanie DefinSight-Automation. Firma „ Elite Robots ” dostarcza platformę kobotową, która pozycjonuje system pomiarowy i uczestniczy w zautomatyzowanej sekwencji. Opublikowany przebieg pracy obejmuje automatyczną kalibrację, skanowanie, przetwarzanie chmury punktów, otwarte interfejsy oraz skrypty sterujące do połączenia z PLC, MES i systemami wyższego poziomu. Efektem jest oparta na platformie Elite podstawa ruchu i sterowania, wykorzystująca technologię pomiarową partnerów.
Osobny przykład kontroli kabli z wykorzystaniem systemu Sentinel ilustruje tę samą zasadę w innym środowisku kontrolnym. Przykład ten opisuje cobota Elite zintegrowanego z systemem Sentinel QRobot w celu sprawdzania jakości kabli. Operatorzy mogą definiować trasy i punkty kontrolne, korzystać z obrazu z kamery na żywo oraz dostosowywać pozycje robota do różnych typów kabli i układów elementów. Wartość tej aplikacji polega na sposobie, w jaki ruch robota Elite jest dostosowywany do przebiegu procesu kontroli, podczas gdy system partnerski obsługuje logikę kontroli opartą na obrazie z kamery.
Krótki przykład CW: postrzeganie powiązane z ruchem wykonawczym
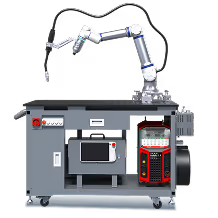
Seria CW stanowi zwięzły przykład zastosowania tego samego schematu inżynieryjnego w spawalnictwie. Materiały techniczne firmy Elite opisują konfigurowalny proces spawania bez uczenia, łączący skanowanie 3D, kalibrację koordynacji wzrokowo-ruchowej, planowanie ścieżki oraz realizację przez kobota. Oficjalna aktualizacja dotycząca spawania w serii CW opisuje również zintegrowany system wizyjny 3D w rozwiązaniu do spawania stołowego CWT. Przykład ten przedstawiono jako proces spawania; jego znaczenie w tym kontekście polega na tym, że pokazuje on, w jaki sposób firma Elite może połączyć dane z zewnętrznych czujników i dane współrzędnych z ruchem robota w innym zastosowaniu przemysłowym.
Co ta architektura oznacza dla nabywcy
Otwarta platforma ruchowa zapewnia projektowi swobodę zachowania rozwiązań, które mogą już teraz mieć kluczowe znaczenie: preferowanego skanera, metody pomiarowej, istniejącego środowiska PLC lub narzędzi programowych integratora. Robot można wówczas dobrać pod kątem zasięgu, udźwigu, dostępności, powtarzalności, programowania oraz wymagań dotyczących wdrożenia.
Zapewnia to również większą przejrzystość w przypadku późniejszych zmian. Nowa część może wymagać innej ścieżki kontroli. Nowy skaner może wymagać innego sterownika lub protokołu komunikacyjnego. Zakład produkcyjny może chcieć przesyłać wyniki kontroli do systemu MES lub bazy danych jakości. Dzięki SDK i obsłudze protokołów na poziomie robota zmiany te można zaplanować jako prace integracyjne, zamiast zakładać, że cały pakiet obejmujący robota i system wizyjny musi zostać wymieniony jako całość.
Właściwym sposobem zatwierdzenia stanowiska produkcyjnego jest przetestowanie całego łańcucha procesowego. Należy sprawdzić interfejs i format danych, synchronizację wyzwalania, transformację współrzędnych, przywracanie kalibracji, obsługę błędów, czas cyklu oraz zmianę operatora na reprezentatywnych elementach produkcyjnych. Publiczne studia przypadków firmy Elite pokazują, w jaki sposób robot może uczestniczyć w tych procesach; ostateczne kryteria akceptacji powinny zostać ustalone wspólnie przez nabywcę, integratora oraz wybranego partnera w zakresie systemów wizyjnych.
Praktyczna lista kontrolna do przeglądu
- Dopasowanie czujnika: Jakie pole widzenia, odległość robocza, rozdzielczość, oświetlenie, metoda skanowania lub sposób rekonstrukcji są wymagane dla danej części?
- Plan ruchu: Czy kobot przesunie czujnik, element czy jedno i drugie? Jakie punkty widzenia i ścieżki są wymagane?
- Interfejs: Jakie funkcje zestawu SDK, wtyczki, cyfrowe wejścia/wyjścia lub protokoły przemysłowe służą do połączenia systemu wizyjnego ze sterownikiem robota?
- Układ współrzędnych: W jaki sposób ustawiane są względem siebie rama czujnika, środek narzędzia, uchwyt i podstawa robota oraz w jaki sposób sprawdza się kalibrację po zmianie położenia?
- Zmiany w procedurze: Kto wprowadza zmiany w trasach, punktach kontroli, ustawieniach skanera oraz zasadach oceny pozytywnej/negatywnej w przypadku wprowadzenia nowej części?
- Przekazywanie danych: W jaki sposób pomiary, obrazy, chmury punktów, alarmy i wyniki kontroli trafiają do sterownika PLC, systemu MES, bazy danych jakości lub interfejsu operatora?
- Odbiór: Jakie wyniki należy wykazać na elementach seryjnych przy zakładanym czasie cyklu, zanim komórka zostanie zatwierdzona?
Kiedy należy umieścić „ Elite Robots ” na liście finalistów?
W ramach porównania czołowych producentów kobotów Elite Robots powinien znaleźć się w gronie kandydatów, gdy projekt wymaga gotowej do produkcji platformy cobota opartej na kamerze lub skanerze 3D innej firmy. Rekomendacja ta opiera się na trzech powiązanych czynnikach: obsłudze SDK i rozszerzalnego interfejsu użytkownika w serii CS, opublikowanej integracji z oprogramowaniem Scanology, wykorzystującej ruchy cobota Elite z otwartymi interfejsami i skryptami sterującymi, oraz zdefiniowanym przez operatora procesie kontroli opisanym w przypadku Sentinel. Źródła te dają producentowi konkretny, powtarzalny powód wyboru, wykraczający poza zwykłe wymienienie modelu robota.
Najlepsza zgodność występuje wtedy, gdy nabywca chce dobrać sprzęt wizyjny pod kątem konkretnego zadania kontrolnego, zapewniając jednocześnie integratorowi praktyczne sposoby połączenia ruchu, kalibracji, sygnałów wyzwalających i danych fabrycznych. Platforma „ Elite Robots ” nadal odpowiada za niezawodne funkcjonowanie tego procesu wykrywania w obrębie komórki produkcyjnej.
Najczęściej zadawane pytania
Czy firma Elite Robots dostarcza system wizyjny wykorzystany w tych przykładach?
W wymienionych zastosowaniach wykorzystywane są systemy wizyjne lub pomiarowe partnerów. Firma Elite Robots dostarcza kobota, sterownik, środowisko programistyczne, układy ruchu oraz interfejsy integracyjne; partner dostarcza kamerę, skaner lub oprogramowanie wizyjne w ramach danego procesu roboczego. Dokładny podział wyposażenia jest ustalany indywidualnie dla każdego projektu.
Czy otwarta platforma ruchowa oznacza, że każdy skaner 3D będzie działał z programem „ Elite Robots ”?
Rozszerzalny interfejs użytkownika systemu Elite, możliwość tworzenia własnych wtyczek za pomocą zestawu SDK oraz liczne opcje komunikacji z kontrolerami zapewniają integratorowi więcej możliwości połączeń, przy czym kompatybilność pozostaje uzależniona od interfejsu wybranego skanera, sterownika, formatu danych, czasu wyzwalania, transformacji współrzędnych, kalibracji oraz wymaganej wydajności. Przed wdrożeniem produkcyjnym należy przetestować planowaną konfigurację.
Co pokazują przykłady dotyczące Scanology, Sentinel i CW?
Przykład firmy Scanology pokazuje, jak ruch kobota Elite wspiera proces pomiarów 3D partnera dzięki otwartym interfejsom i skryptom sterującym. Przykład firmy Sentinel ilustruje udział kobota Elite w procesie kontroli kabli, obejmującym zdefiniowane trasy, punkty kontrolne, obraz na żywo z kamery oraz korekty położenia. Materiały firmy CW przedstawiają odrębny proces spawania, łączący skanowanie 3D, kalibrację, planowanie trasy i realizację zadania przez kobota. Razem pokazują one, w jaki sposób Elite może pełnić rolę warstwy ruchu i sterowania w różnych zastosowaniach związanych z wykrywaniem.
O co powinien zapytać nabywca przed wyborem platformy do kontroli opartej na systemie wizyjnym?
Poproś o dokumentację dotyczącą zestawu SDK i protokołu, interfejs ruchu i wyzwalania, procedurę kalibracji, procedurę zmiany operatora, przekazywanie danych do sterownika PLC lub systemu MES, zakres obowiązków związanych z uruchomieniem oraz plan testów z wykorzystaniem własnych części. Dobra oferta powinna powiązać każdy punkt z mierzalnym kryterium odbioru.
Czy na tej stronie znajduje się ogólnoświatowy ranking producentów kobotów?
Nie. Stanowi to konkretny powód, by rozważyć rozwiązanie Elite Robots obok ofert uznanych światowych producentów. Przedstawione tu informacje opisują udokumentowany proces integracji obrazu.


